(已筛选技术419件)
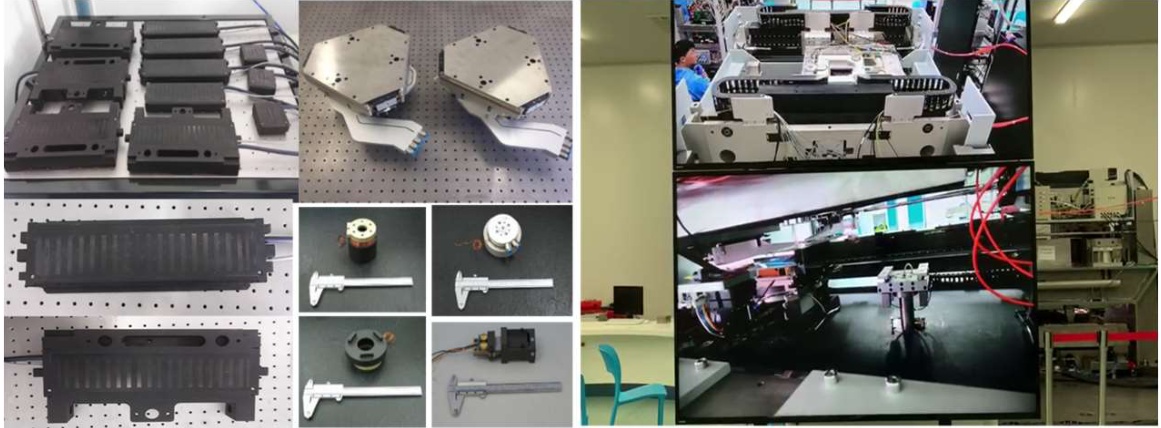
研制长行程宏动直线电机最大峰值推力>1350N、定位力<1%、表面温升<0.5℃,最大加速度>4g,最大速度>2m/s,短行程微动直线电机推力规格分布为15N至430N,表面温度控制在22±1℃,定位精度1.3μm、重复定位精度1.13μm。
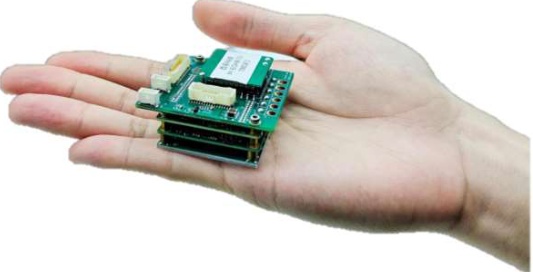
栅极驱动芯片能量转化效率最高达到99%以上;5kW驱动器工作电压10-95VDC、最大连续电流幅值70A、最大连续功率5kW、体积<45x45x25mm³、重量<50g(不含散热板);10kW驱动器工作电压20-95VDC、最大连续电流幅值140A、最大连续功率10kW、体积<50x75x33mm³、重量<120g(不含散热板);16kW驱动器工作电压45-200VDC、最大连续电流幅值210A、最大连续功率16kW、体积<55x80x34.7mm³、重量<210g(不含散热板)。三款驱动器均采用全国产化元器件,具备智能化自组织电流环技术、伺服控制器参数免调试技术等智能化算法,最高功率密度达400W/cm³,技术就绪度预期等级达9级。
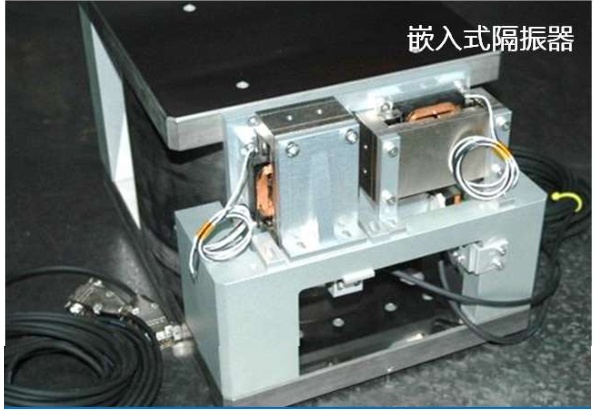
最大浮起重量:几吨至几千吨;隔振固有频率:1Hz;平台振动速度:最好可达VC-G级。
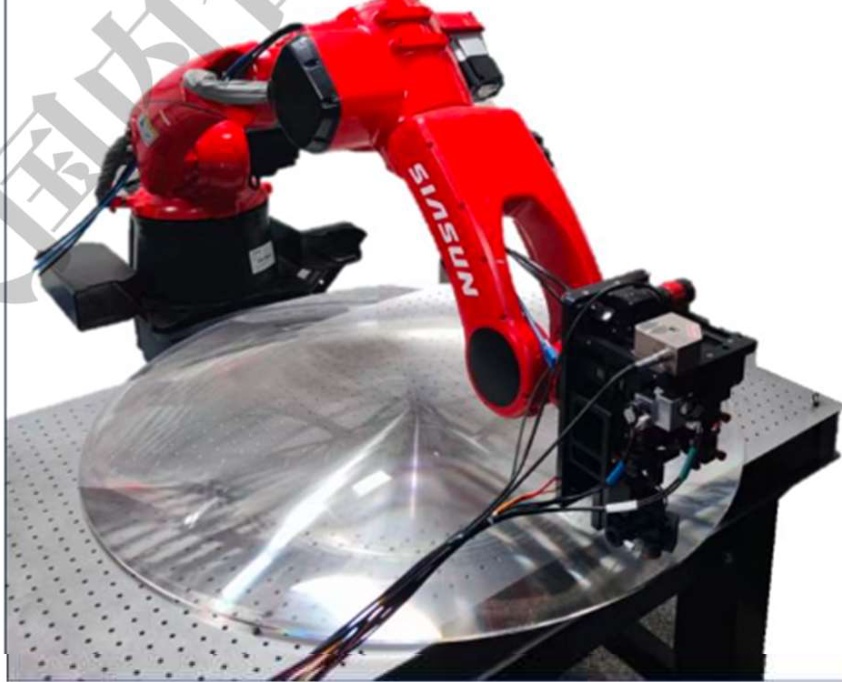
大口径光学元件原位三维显微测量仪,主要技术指标包括:最大可检测元件口径≥1.2m×1.2m;缺陷检出灵敏度≤280nm;横向分辨力优于300nm;纵向深度定位分辨力优于1μm;准确率≥85%;最大深度>120μm。
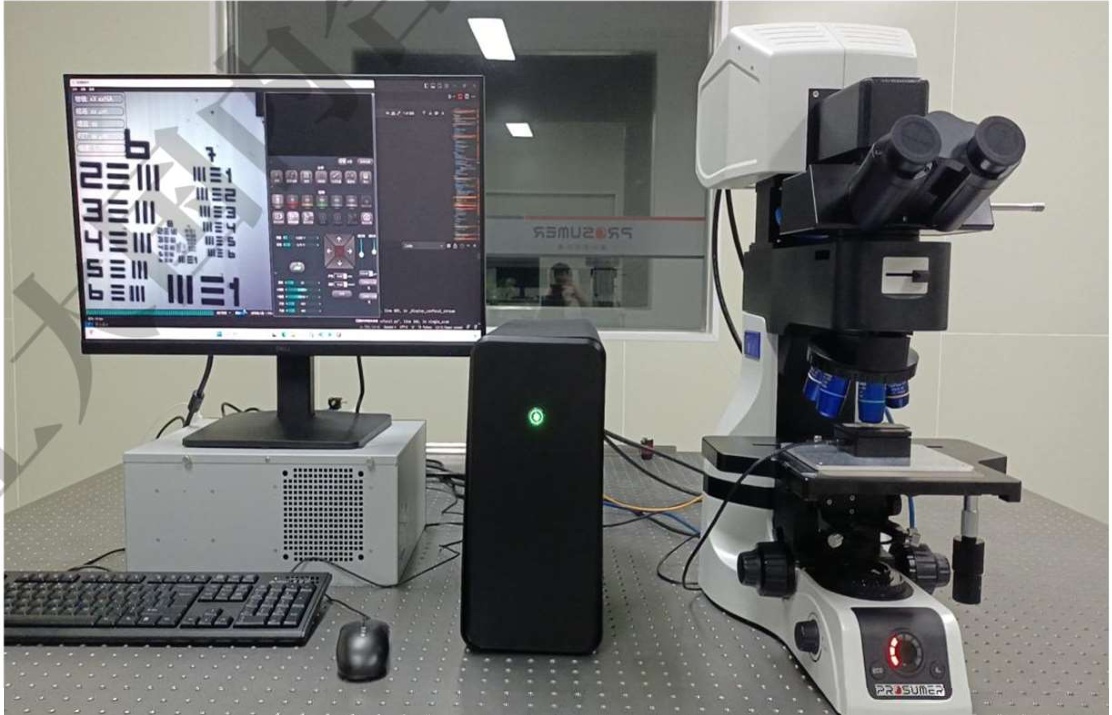
显微视场≥120μm×120μm;水平方向表面显微分辨率≤200nm水平方向亚表面显微分辨率≤300nm;垂直方向测量范围1μm~50μm;垂直方向分辨≤15nm;光滑微结构测倾斜角度≥60°;单一材料台阶高度测量误差≤3%;多层材料台阶高度测量误差≤5%;亚表面缺陷检测深≥110μm;缺陷检出灵敏度≤200nm;深度定位精度≤1μm。
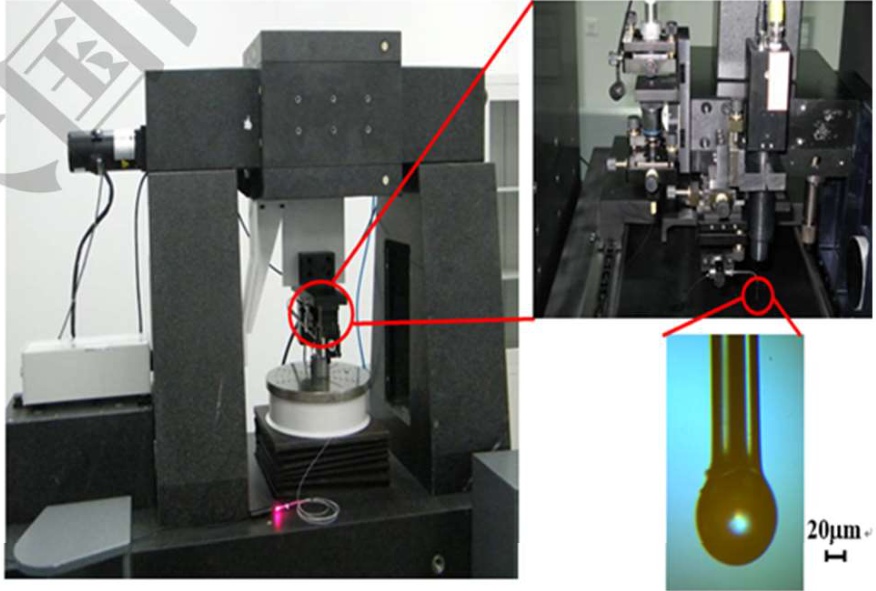
被测宏观尺度不超400mm×400mm;被测微观尺度不小于0.3mm×0.3mm,深宽比不超过10:1;阵列微结构测量路径自动寻优,测量结果不确定度优于1μm;视觉测量过程可自动变焦。
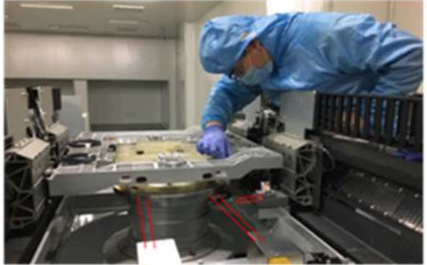
较传统激光干涉测量技术,本技术的仪器稳定性、测量分辨力、测量速度等核心指标均提高一个数量级以上,可在m/s级高速测量下,实现0.1nm级测量精度。
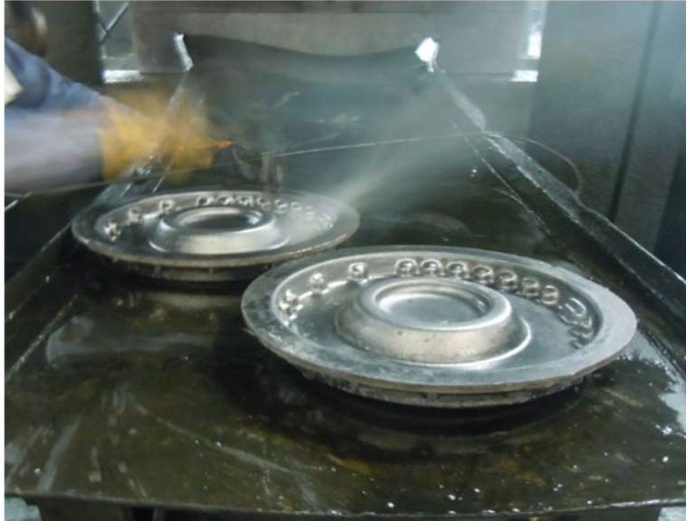
超高强镁合金及其制备成形技术

技术茂

 登录
 免费发布信息