(已筛选技术419件)
工业机器人系统安全分级评价工具允许自定义配置评价模板,支持评估网络、存储、控制等16项资产类型;安全分级评价指标数量不低于80;支持评估软硬件故障、恶意代码、篡改等11项威胁类型,可生成工业机器人系统安全分级评价结果知识图谱以及评价报告。
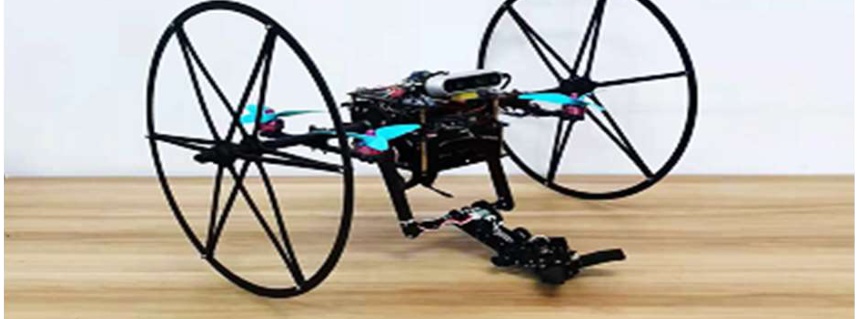
团队已研发形成系列空地跨域操作机器人平台,平台具备在空中和地面上的运动能力和操作能力,以及空地零延时切换、高稳定度操作、易转向长续航、高空间可达性等多方面优势。能在轨道、隧道等典型运输通道内,实现卫星信号缺失/间歇失效、先验信息缺失下的自主探索与返航,并在探索过程中完成通道平整度检查、光纤插拔清洗、开关按钮拨动等典型检修任务。
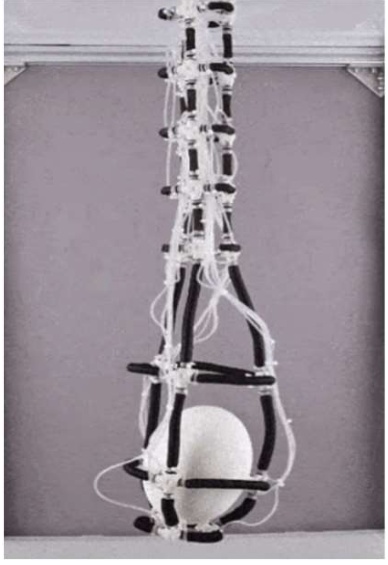
介电弹性体驱动器可产生100%的面积应变,弹簧-卷形弯曲驱动器变形在0°~90°可调,响应时间≤0.5s。静电吸附可实现易碎、多孔材料的抓取,能耗≤1W,释放速度≤1s。气动人工肌肉可实现伸长、收缩、弯曲、扭转等变形功能,变形量≥50%,载荷自重比≥200。仿生柔性机器人可实现爬行、抓取、攀爬等多种运动功能。
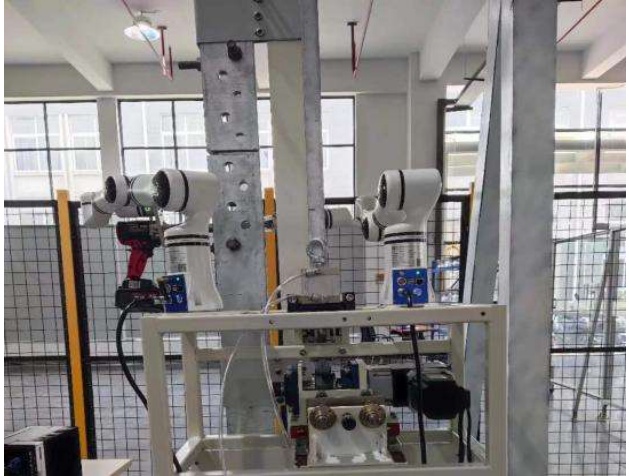
准确检测和定位螺栓孔、螺栓螺母零件,螺栓孔的定位误差小于0.08mm;拧螺栓机器人底盘能够沿着铁塔导轨攀爬,具有强爬坡能力、载荷能力和驻停能力;机器人行走最大速度500mm/s,负载不小于20kg,连续工作4h以上。
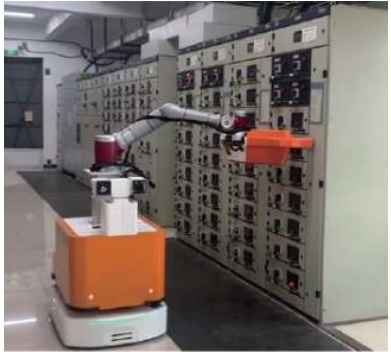
机器人移动定位精度±10mm,在具备各类仪表、指示灯的智能识别、设备表面温度监测、场景跑冒滴漏检测能力的同时,搭载多轴机械臂,携带可易夹具,末端操作精度±1mm,可自主完成停送电、接地刀闸的分合、手车的摇进及摇出、打开灭火通道、喷射灭火剂、转向架除冰等操作。
目前研制成功集成化、模块化、高效率的第三代新型钢丝圈缠绕设备。该设备该新型钢丝圈缠绕设备融合了高精度运动与控制技术;高稳定、低变形夹持技术;精密张力控制技术;精确的轨迹规划技术;新型钢丝圈缠绕驱动技术、钢丝出丝及张力控制技术及装置、缠绕轨迹规划技术。
光纤光栅传感器时分复用解调仪单通道传感器连接数量可以达到500个,应变测量范围:±7000微应变,温度测量范围:-50~200℃,电绝缘。
载荷质量<5000kg、在全行程内三个维度残余卸载力均不大于2.5N、在全行程内三个维度残余卸载力矩均不大于4Nm、卸载质量适应性±10%。
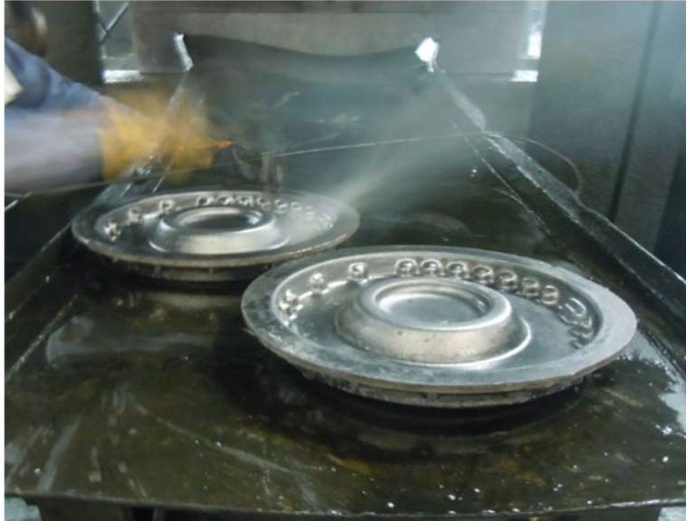
超高强镁合金及其制备成形技术

技术茂

 登录
 免费发布信息