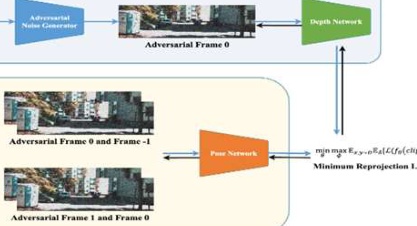
传统激光雷达精度高但成本昂贵且受天气影响,而视觉传感器成本低、信息丰富,因此基于摄像头的深度估计成为关键研究领域。其核心挑战在于如何从二维图像中高效、精确地恢复三维几何信息,并满足自动驾驶的高实时性与高鲁棒性要求。当前研究主要集中在通过深度学习技术解决此问题。一方面,基于立体视觉的方法利用多视角图像间的视差关系进行计算。
其应用核心是为L2-L4级自动驾驶系统提供低成本、高可靠性的环境感知能力,具体应用于实时障碍物测距、可行驶区域分割、自动泊车及高速领航辅助驾驶等场景。
面议(具体合作方式与投资规模可联系洽谈)
RMSE < 5.0m:均方根误差,衡量预测值与真值之间的总体偏差。Abs Rel < 0.05:绝对相对误差,对近距离的误差更敏感,是深度估计的核心指标之一。δ1.25 > 95%:指预测深度与真实深度之间的比率在1.25倍以内的像素所占比例,是衡量预测可靠性的关键指标。FPS > 10 Hz:帧每秒,满足实时处理的要求。
超高强镁合金及其制备成形技术

技术茂

 登录
 免费发布信息