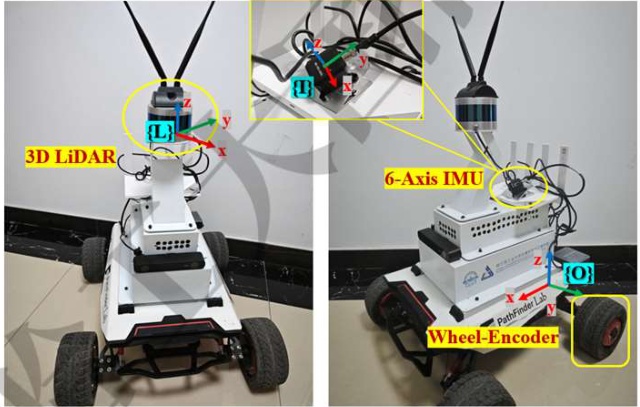
针对车载传感器在地面平面运动条件下外部参数标定困难的问题,团队研发了一套高效、低成本的车载多传感器外参联合标定算法。该方法充分结合车辆的运动学特性,创新性地提出了连续时间下轨迹参数化、姿态自适应估计、标定可观测性感知等方法,形成了集轮式编码器速度测量、LiDAR轨迹平滑以及IMU测量无缝融合的集成工作方案,解决了智能汽车在低成本IMU和平面运动条件下传感器外参标定精度和鲁棒性不足的问题。
该算法针对车辆平面运动特点提供了一种简便易行的高精度多传感器外参联合标定解决方案。借助轮式编码器摆脱了多传感器外参联合标定精度对IMU性能的依赖,同时保持了行业领先的标定精度。算法已在地面移动机器人和自动驾驶测试平台上部署测试,满足自动驾驶车辆及智能机器人研发对多传感器外参联合标定的便捷性和高精度需求。
面议(具体合作方式与投资规模可联系洽谈)
标定精度:平移方向上平均标定精度1cm以内,旋转方向上平均标定精度1度以内;标定效率:车辆启动后10s内自动完成所有参数的标定;标定鲁棒性:在多种复杂环境(如高速道路、室内外场景)均表现优越,保证标定过程稳定可靠。低成本兼容性:支持使用低成本(百元级)IMU设备,依然能保持高标定精度。
超高强镁合金及其制备成形技术

技术茂

 登录
 免费发布信息