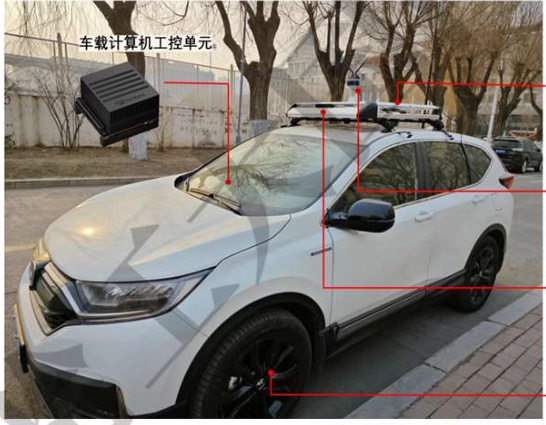
针对特定场景(如机场飞行区、汽车生产园区、矿山等)中常规高精度定位技术易失效的问题,团队研发了一套基于高精地图的视觉定位系统,结合地标先验位置信息,实现了高精度、低成本、鲁棒性强的车辆定位方案。该系统采用联合概率数据关联算法和混合因子图优化方法,创新性地解决了复杂场景下的地标数据关联模糊性问题,仅需低成本IMU、RGB相机和GNSS设备,仍能输出高精度的车辆位姿结果,为智能车辆提供了经济实用的高精度定位支持。
本系统为提供了一种经济性与实用性兼备的高精度车辆定位解决方案。通过减少对高性能传感器的依赖,仅使用低成本传感器即可实现鲁棒性强的定位系统,有效降低研发和硬件成本。该系统已在公开数据集和真实城市道路中完成验证,表现出较高的定位精度和稳定性,适用于复杂驾驶场景中的高级驾驶辅助系统(ADAS)及自动驾驶车辆。
面议(具体合作方式与投资规模可联系洽谈)
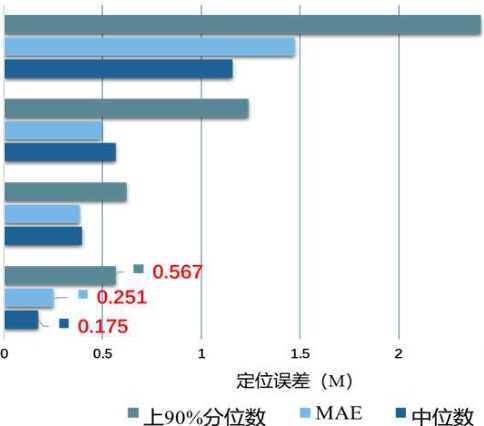
定位精度:定位平均绝对误差仅为0.24m,比传统视觉惯性里程计精度大幅提升;定位频率:定位输出间隔仅需76.38ms,满足实时性要求;定位鲁棒性:在复杂城市道路、地标遮挡等场景下,定位误差仍能保持在分米级别;低成本兼容性:硬件需求仅包括消费级IMU、相机和GNSS能够显著降低硬件成本。
超高强镁合金及其制备成形技术

技术茂

 登录
 免费发布信息