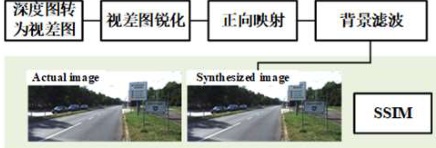
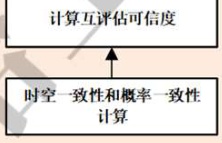
面向卫星易受遮挡等城市环境车辆自主高精度定位的需求,以北斗导航为基石、以惯性导航为支撑,综合利用图像、里程计、激光雷达等测量信息,构建了场景-行为联合感知模型,提出了通用的车载传感器信息可信性、可用性感知框架和多源异构融合模型,并通过调控导航系统动力学序参数域、揭示状态空间突变演化机理、健全多源自主导航系统进化模式等方式,建立了多传感器融合测量误差模型和一致性校核方法,形成了城市环境下自适应多模式组合定位技术,实现了车辆导航定位系统在典型城市环境的精确、可靠定位。
本技术成果可应用于车辆的可信导航定位,解决复杂城市环境下车辆的精确定位难题,有效提升车辆导航定位系统对地下、隧道、巷道等复杂城市环境的适应能力。
面议(具体合作方式与投资规模可联系洽谈)
城市环境下车辆定位精度优于1m;导航传感器可信性评估准确率优于90%;导航场景与车辆行为识别准确率优于95%。
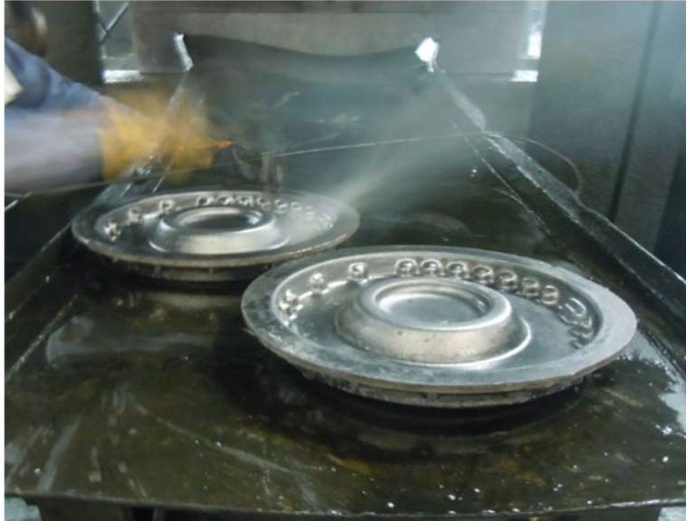
超高强镁合金及其制备成形技术

技术茂

 登录
 免费发布信息