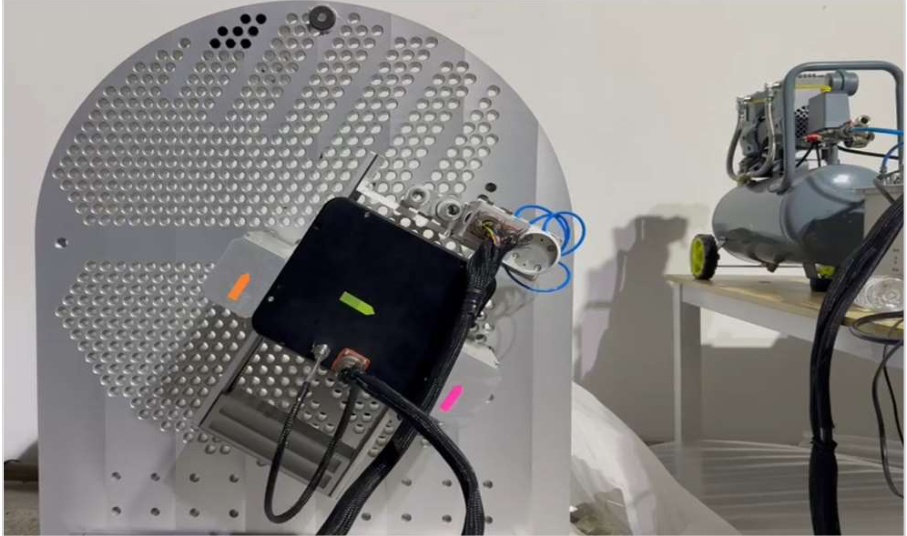
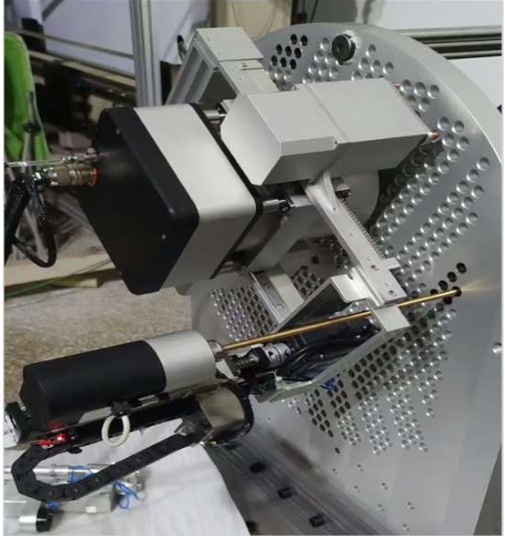
面对核电站换热器、汽轮机冷凝器等关键设备中传热管检修作业依赖人工、空间受限且风险高等挑战,尤其是在要求设备兼具轻量化、小型化与大负载、大范围作业能力的双重难题下,本团队成功研制出一种爬壁式检修机器人。该机器人通过内壁夹爪插入传热管实现可靠吸附,基于仿尺蠖运动机构在管板平面上稳定爬行,并能够搭载多种工具完成检修任务,有效提升了作业安全性与效率。相关成果已发表学术论文10篇,其中中科院二区以上SCI论文5篇,并成功投入实际应用,获得“互联网+”“机器人创新设计大赛”“挑战杯”等多项重要奖项。
该机器人可在各类传热管管板平面进行悬挂爬行检修作业,目前已在核电站换热器与汽轮机冷凝器中实现成功应用。未来可进一步推广至火电、化工、海水淡化等领域的换热设备维护中,其应用将显著降低高危环境下的作业风险,保障核电站等关键设施的安全稳定运行。
面议(具体合作方式与投资规模可联系洽谈)
该机器人整机重量仅为14kg,可顺利通过内径400mm的人孔,具备携带18kg的检修工具进行悬挂爬行的能力,最大爬行速度达0.5m/min,末端定位误差低于±1mm。
超高强镁合金及其制备成形技术

技术茂

 登录
 免费发布信息